二足歩行のロボットが宙返りをし、両手で箱を持ち上げ、「コップを取って」という言葉に応じて腕を伸ばす⸺数年前ならCG映像を疑ったような光景が、いまは研究室や工場の実証現場で日常的に撮影されています。その裏側で起きているのが「フィジカルAI※」、つまり現実世界で身体を持って動くAIの急速な進化です。
ChatGPTに代表される生成AIが「言葉の世界」を制した次の主戦場として、世界中の企業や研究機関が研究・開発を加速させています。
ここで面白いのは、ロボットの動きが「プログラムされたもの」ではなくなりつつあることです。従来のロボットは、演奏する楽譜をすべて事前に入力しなければ弾けない自動演奏ピアノのようなものでした。フィジカルAIのロボットは、人の演奏を見て学び、初めての曲でも、学習した経験をもとに演奏方法を考えられるピアノです。楽譜にない曲でも、聴いてきた演奏の蓄積から弾き方を導き出す⸺「プログラム」と「学習」の違いは、ここにあります。
本記事では、公開情報が豊富な小型ヒューマノイド「Unitree G1」を例に、フィジカルAI開発の全体像を中立的な立場で整理します。
特に、
- どんなデータを集めるのか
- どう加工するのか
- どう学習させるのか
- どう実機へ載せるのか
という一連の流れに焦点を当てます。
(※印の用語は、編末の用語集に説明があります)
動画でつかむ、フィジカルAIの世界
画像をクリックするとYouTubeで再生します。
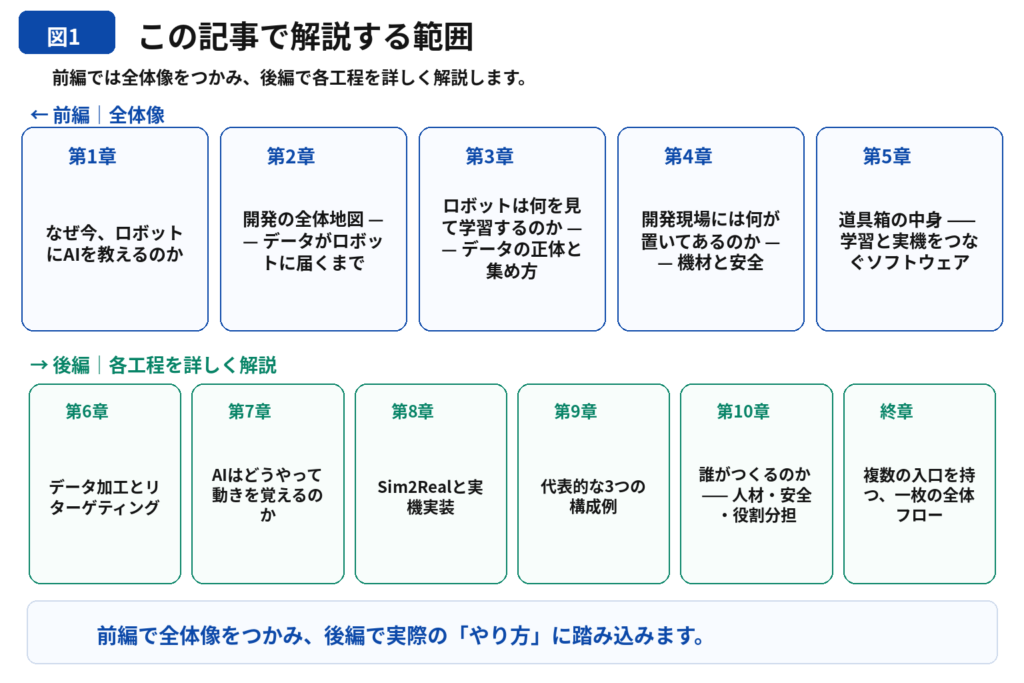
図1 この記事で解説する範囲
第1章 なぜ今、ロボットにAIを教えるのか
1-1. 「言葉の世界」から「現実世界」へ
| ChatGPT等の生成AI | フィジカルAI | |
|---|---|---|
| 入力 | 文章・画像 | カメラ映像・センサー・言葉による指示 |
| 出力 | 文章・画像 | 体の動き(関節への指令) |
| 活動場所 | 画面の中 | 現実世界(工場・物流・介護・家庭) |
| 間違えたとき | 書き直せば済む | 物を壊す・転倒する(だから開発工程が重い) |
生成AI/LLM(大規模言語モデル)が「考えるAI」を実用レベルにした結果、残る課題は「体」になりました。フィジカルAIは、その体を動かすAIです。表の最終行が本記事全体の伏線です。間違いが物理的な事故になる⸺この一点が、データ・シミュレーション・安全にまつわる重い工程のすべてを生み出しています。
1-2. 5つの条件が2024~2026年に揃った
| 条件 | 内容 |
|---|---|
| ① 考えるAIの成立 | LLMにより「言葉で指示を理解し計画を立てるAI」が実現 |
| ② シミュレーションとGPUの成熟 | 仮想空間で数千体のロボットを並列訓練できる環境が整った |
| ③ ハードの低価格化 | Unitree G1(2024年の発表時16,000ドル~。2025年後半に直販価格が13,500ドルへ引き下げられたとの報道あり。SDK開発が可能なEDU版は43,900ドル前 後~)の登場で、研究機関・中小企業でも実機に手が届くようになった。2025年にはさらに安価なUnitree R1(約5,900ドル)も発表された |
| ④ 基盤モデルの登場 | 2024~25年にPhysical Intelligenceのπ0やNVIDIA Isaac GR00T N1などのロボット基盤モデルが相次いで公開され、「ゼロから学習」せず微調整だけで動かす 開発が可能に |
| ⑤ 社会的必要性 | 世界的な労働力不足(特に日本の人手不足・熟練技能者の引退)が実用化を後押し |
Goldman Sachsはヒューマノイドロボット市場について、2024年2月の基本予測で2035年に380億ドル(技術・価格・社会受容などの障壁がすべて解消された強気シナリオでは最大1,540億ドル)と試算しており、このレポートは業界で広く引用されています。さらに2026年8月末には、2035年予測を約1,380億ドル・648万台へ大幅に引き上げたと報じられています。
この章の主な参考資料:NVIDIA Isaac GR00T発表資料/Goldman Sachs Research「The global market for humanoid robots could reach $38 billion by 2035」/同「Humanoid Robots: Sooner Than You Might Think」/2026年8月末の上方修正は各種報道より
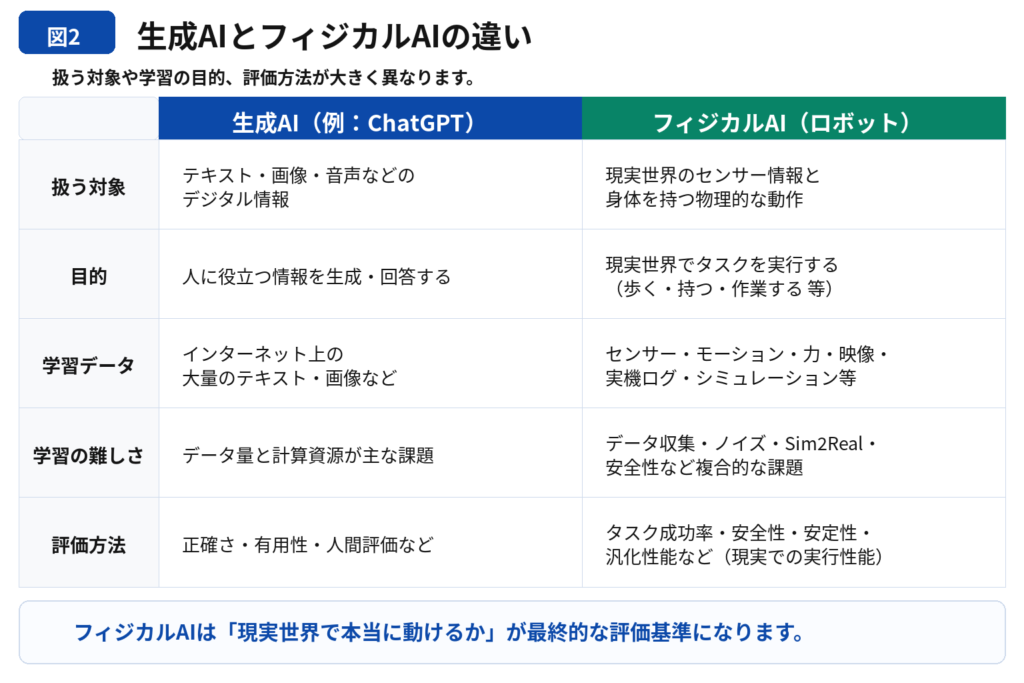
図2 生成AIとフィジカルAIの違い
第2章 開発の全体地図 ⸺ データがロボットに届くまで
2-1. ロボットが動くまでの流れ
まず、ロボットが動くまでの全体像を見てみましょう。フィジカルAI開発では、一般的に「ロボット」「データ」「AI」の3つの役割が連携して進みます。ロボットメーカーは「体」(機体本体やSDK、歩行などの基本制御機能)を提供し、データを収集・整備する役割と、AIモデルを開発する役割が組み合わさることで、最終的にロボットが目的の動作を実現します。この役割分担を頭の片隅に置きながら、ロボットが動くまでの全体の流れを見ていきます。
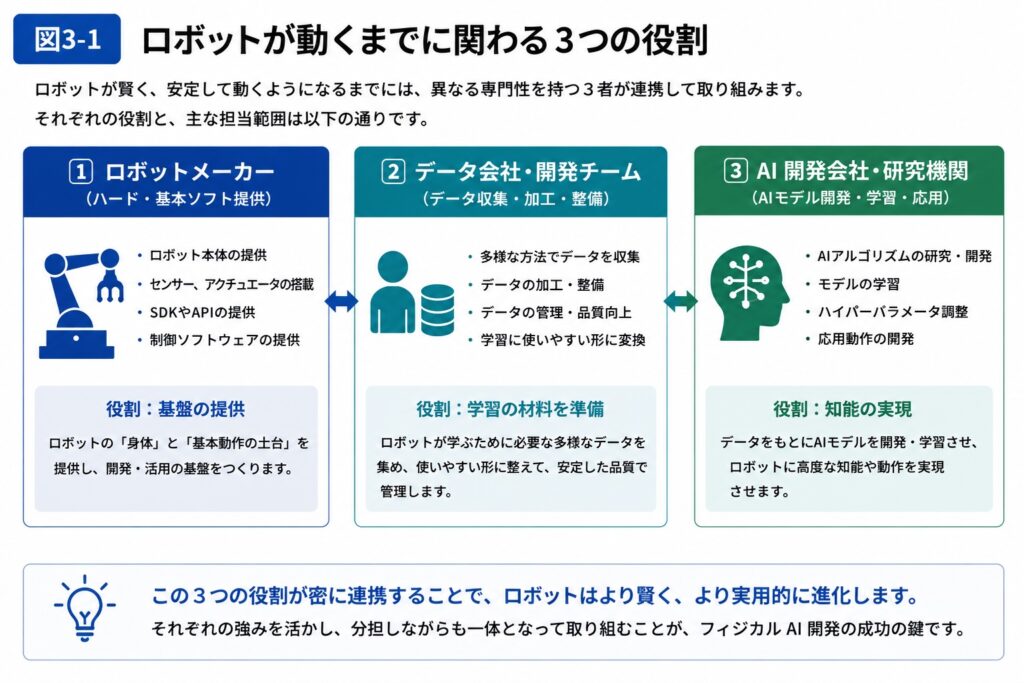
図3-1 ロボットが動くまでに関わる3つの役割
【出発点】学習の材料(開発目標に応じて選び、組み合わせる)
人間の実演の記録……モーションキャプチャ※/テレオペレーション※/動画
実演によらない材料…シミュレーション合成データ/公開データセット/実機ログ
データの代わりの設計…報酬設計※(試行錯誤で学ぶ強化学習※の採点ルール)/事前学習済み基盤モデル(訓練済みAIの入手)
↓
【加工】時刻同期・クリーニング・ロボット向け変換(リターゲティング※)……後編・第6章
↓
【学習】AIを訓練(シミュレーション内での試行、または収録済みデータでのオフライン学習)…後編・第7章
↓
【検証】仮想空間で衝突・転倒・成功率を確認…後編・第8章
↓
【実機】軽量化してロボットに搭載、段階的にテスト…後編・第8章
↓
【ループ】実機の失敗データが新たな材料になり、出発点へ戻る
この流れは一直線ではなく、「データを集める → 学習する → 試す → 改善する」を何度も繰り返しながら精度を高めていきます。
しかし、人間の動きをそのままロボットに使えるわけではなく、データの加工や学習、シミュレーション、実機での検証など、多くの工程が必要になります。
それぞれの工程が必要な理由は、後編で順を追って解説します。
なお本記事では、市販または既存のヒューマノイドロボットを活用してフィジカルAIを開発するケースを中心に解説します。そのためロボット本体の設計やハードウェア開発は詳しく扱わず、データ・AI・シミュレーション・実機制御の流れに焦点を当てます。
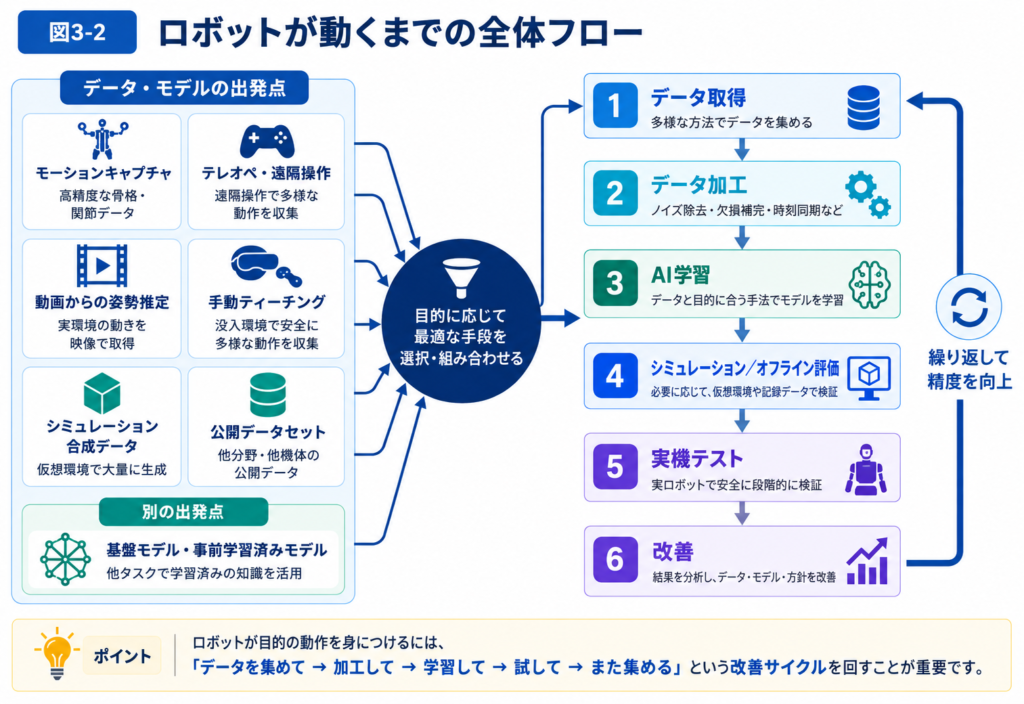
図3-2 ロボットが動くまでの全体フロー
2-2. Unitree G1で見る、実際の開発
ここからは、この流れを実際の機体で見ていきます。題材のUnitree G1は、SDK※(メーカー提供の開発キット)・シミュレーションモデル・学習コードが公式に公開されており、開発の全工程を公開情報で追える数少ない機体です。これが題材に選んだ理由で、細かな仕様は下の囲みにまとめました。
Unitree G1の基本仕様(公式資料・正規代理店資料より)
中国Unitree Robotics社製の小型ヒューマノイド。身長約130cm/重量約35kg。自由度※(独立して動かせる関節の数)は構成により23~43。3D LiDAR(レーザーで周囲の3D形状を測るセンサー)と深度カメラ(距離が分かるカメラ)を標準搭載。二次開発が許可されたEDU版は、構成によりNVIDIA Jetson※ OrinNX(手のひらサイズのAI用小型コンピュータ、100 TOPS)等の高性能演算モジュールを搭載できる(基本版は8コアCPUのみ)。価格は2024年の発表時で基本構成16,000ドル(2025年後半に直販13,500ドルへ引き下げられたとの報道あり)。二次開発に必要なEDU版は43,900ドル前後~で、構成・地域により変動する。
なお、G1を含むUnitree製品については、2025年にBluetooth経由でroot権限を取得できる脆弱性(通称UniPwn)が研究者から報告されたほか、2026年6月には米国防総省がUnitreeを1260Hリスト(米国防総省の調達で制限対象となる中国企業のリスト。一般の購入禁止ではない)に追加したと報じられています。実機導入時はネットワーク分離などのセキュリティ対策と、調達・輸出規制の確認をおすすめします。
開発は大きく5つの工程を経ます。各工程の勘所を1つの表にまとめます。
| 工程 | 主な道具(第4~5章で詳述) | 入出力の形式(後編で詳述) | つまずきやすい点 | G1固有の事情 |
|---|---|---|---|---|
| 環境構築 | Ubuntu、Python、Git、Docker、 SDK、シミュレータ | ロボットモデル (URDF/MJCF/USD) | GPUドライバ(CUDA)のバージョン不整合 | 公式GitHubにG1のモデル一式が公開済みで自作 不要 |
| データ収集 | モーションキャプチャ/VR機器/カメラ | BVH/FBX/CSV、MP4 | キャリブレーション(計測前の基準合わせ)不足、時刻同期漏れ | ロボット非依存の工程。外部の専門会社に委託しやすい |
| データ加工 | Python(NumPy等)、Blender、変換ツール | CSV/NPZ/HDF5 | 座標系の違い、関節の対応付けミス、可動域超過 | G1向け変換ツールがコミュニティで公開されている |
| AI学習 | Isaac Sim/Lab または MuJoCo、PyTorch、GPU | 学習済みモデル(PTH) | 報酬設計の難しさ(変な近道を覚える「報酬ハッキング」) | 公式・コミュニティの強化学習コード(unitree_rl_gym等)が公開 |
| 実機テスト | ONNX/TensorRT、ROS 2、メーカーSDK、安全クレーン | ONNX→TensorRT Engine、ログ(ROS Bag/MCAP) | ネットワーク設定、動作モードの理解 不足、安全確保 | DDS※通信・arm_sdk等の固有API。Jetson等の 搭載モジュール上で推論を実行 |
この章の主な参考資料:Unitree公式サポートドキュメント/Unitree公式GitHub/TechShare社G1製品ページ
第3章 ロボットは何を見て学習するのか ⸺ データの正体と集め方
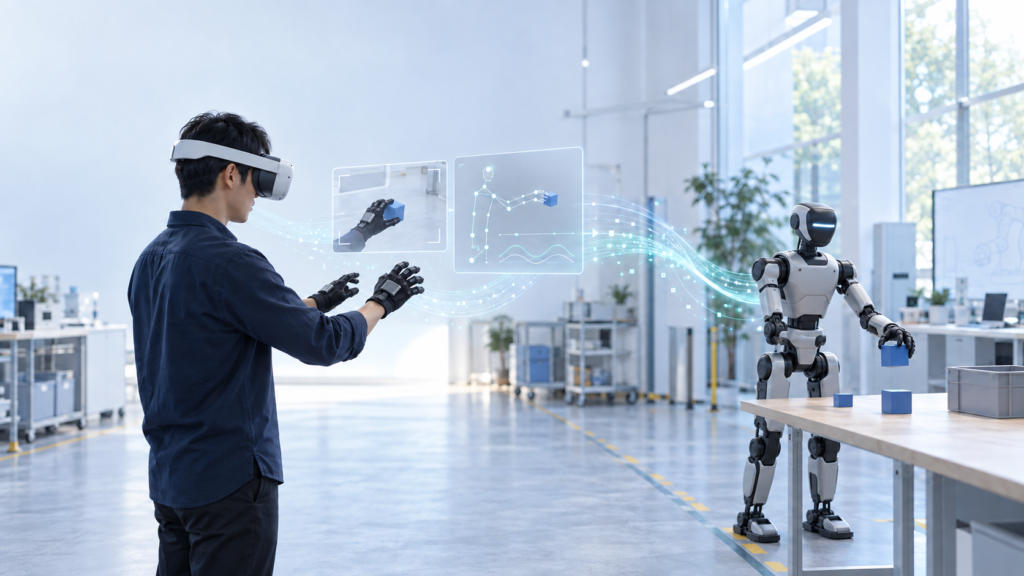
データ収集とテレオペレーション
3-1. 「モーションデータ」だけではない
学習データというとモーション(動き)が注目されがちですが、実際のフィジカルAIは多種類のデータ(マルチモーダルデータ)を組み合わせて学びます。
| データ種類 | 何が分かるか | 主な取得機材 | 主な形式 |
|---|---|---|---|
| モーション(関節・姿勢) | 体がどう動いたか | モーションキャプチャ(全身・指) | BVH/FBX/CSV |
| RGB映像 | 何がどう見えたか | RGBカメラ | MP4/PNG |
| 深度(Depth) | 物までの距離 | 深度カメラ(RealSense等) | PNG/点群 |
| LiDAR点群 | 周囲の3D形状 | LiDAR | PCD/PLY |
| IMU※ | 加速度・回転 | IMU(慣性計測装置) | CSV |
| 力・トルク | どれだけの力をかけたか | 力覚センサー、圧力センサー | CSV |
| 触覚 | 触れたか・滑ったか | 触覚センサー | CSV |
| 音声 | 指示・作業音・異常音 | マイク | WAV/MP4 |
| テキスト(言語) | 「コップを取って」等の指示・手順書 | 入力・書き起こし | JSON/TXT |
| タスクラベル | どの作業の、成功か失敗か | 人間のアノテーション(ラベル付け) | JSON/CSV |
| ロボット状態 | 関節角・電流・温度 | ロボット内部ログ | ROS Bag/MCAP |
VLA(Vision-Language-Action:映像と言語を理解して行動を出力するAI)の台頭により、モーション単体ではなく「映像・言語・力・ラベルが時刻同期した一式」としてのデータ価値が高まっています。
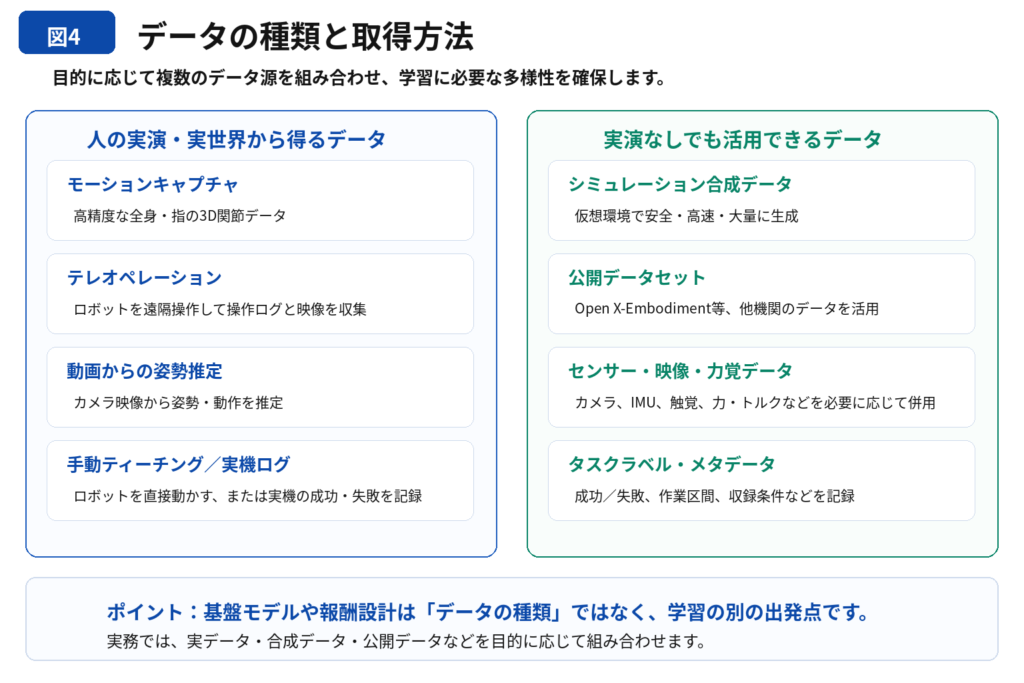
図4 データの種類と取得方法
3-2. 6つの入手手段と、その使い分け
| 入力手段 | 追加機材 | 特徴・向き不向き |
|---|---|---|
| モーションキャプチャー | Xsens等の全身計測スーツ・MANUS等の指グローブ | 高精度な3D関節データ。現場計測可・大量収録向き。機材投資と運用ノウハウが必要で、ロボット向け変換(リターゲティング) も必要 |
| テレオペレーション | VRヘッドセット・ゲームパッド・モーションキャプチャ機器(全身スーツや指グローブを操作入力として使 う方式)等 | 人がロボットを遠隔操作し操作ログを記録。2026年時点で作業学習に広く使われる有力な手法の一つ。ロボット側の関節状態・操作ログとして直接記録できるため、モーションキャプチャのような人間骨格からロボット骨格への後処理リターゲティングが原則不要(操作中のIKや座標変換は行われる)。上のモーキャプ行との違いは「作業を記録する」用途か「ロボットを操作する」用途か |
| 動画からの姿勢推定 | カメラのみ | 映像からAIで姿勢を推定。安価だが精度と遮蔽(体や物で隠れる)に弱い |
| 手動ティーチング | ロボット実機のみ | ロボットの腕を手で動かして軌道を記録する古典的手法。二足歩行機では適用範囲が限られる |
| シミュレーション合成データ | GPU+シミュレータ | 仮想空間で自動生成。安全・高速・大量だが現実とのギャップが残る。実データの増幅用に併用が多い |
| 公開データセット | なし(ダウンロード) | Open X-Embodiment(各国研究機関の共同データセット)等。事前学習に有用だが自社タスクは含まれない |
では、どれを選ぶのか。実は開発目標によって「人間の実演データがそもそも要らない」ケースが少なくありません。
| 開発目標 | よく使われる組み合わせ |
|---|---|
| 歩行・バランス | 報酬設計+シミュレーション(強化学習のみ。実演データ不要が主流) |
| 手先の作業(把持・組立) | テレオペ+実機ログ(+合成データで増幅) |
| 熟練技能・自然な全身動作の転写 | モーションキャプチャ+模倣学習※(+強化学習で仕上げ) |
| 多目的・言語指示型 | 基盤モデル+自社収録データでの微調整 |
| 部位で分担 | 下半身=強化学習、上半身=テレオペ/モーキャプ、という併用も一般的 |
モーションキャプチャが特に必要・有利になるのは、(a) 全身の高精度3D関節データが要る、(b) 工場や屋外で作業者に「普段通りの作業」をしてもらいながら収録したい(テレオペは”ロボットを操作する”行為なので、現場作業の自然な記録には使えない)、(c) カメラでは手が物に隠れてしまう指先の精密データが要る、(d) 多人数・長時間の体系的なデータセットを品質管理しながら構築したい⸺という条件下です。
全身・手指のデータ取得を、さらに詳しく
全身の動作計測と手指の精密な計測では、必要な機材や選定のポイントが異なります。それぞれの役割と活用方法は、以下のコラムで詳しく解説しています。
この章の主な参考資料:Movella(Xsens)公式サイト/MANUS公式サイト/Open X-Embodiment
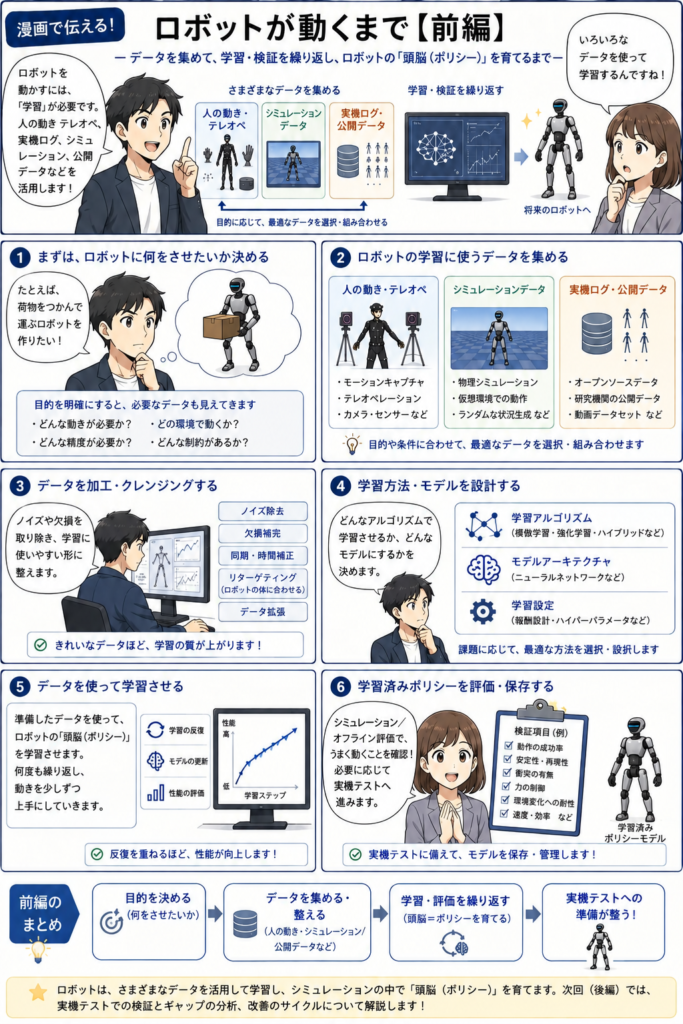
コラム 漫画で見る「ロボットが動くまで」
第4章 開発現場には何が置いてあるのか ⸺ 機材と安全
記号の意味:◎=どの開発でも必要 / ○=目的によって必要 / △=なくても始められる
| 機材 | 何のために使うか | 必要度 |
|---|---|---|
| ロボット本体(例:G1) | 最終的にAIを動かす実機。G1の基本版はSDK非対応で二次開発ができず、後からEDU版へ変更もできないとされるため、開発にはEDU版が必須 | ◎(シミュレーションのみな ら△) |
| 開発用PC | 開発・データ処理の拠点。Ubuntu(無償のLinux系OS)が業界標準 | ◎ |
| GPU搭載ワークステーション | AI学習とシミュレータの実行。RTX 4090/5090クラスが目安とされることが多い | ◎(学習を自前で行う場合) |
| クラウドGPU | 大規模学習や実験の並列実行 | ○ |
| 全身モーションキャプチャ(慣性式※) | 体に付けた小型センサーで全身を計測。カメラ不要で工場・屋外でも使える | ○(第3章の条件に当てはま る場合) |
| 指用キャプチャグローブ | 指の細かい動きを計測 | ○(指先の精密データが要る 場合) |
| 光学式※モーションキャプチャ | 多数のカメラとマーカーで最高精度の計測。専用スタジオが必要 | △(慣性式で代替可能な場合 が多い) |
| RGBカメラ/深度カメラ | AIの「目」の入力、作業記録。深度カメラはG1に標準搭載 | ○(VLA学習なら◎) |
| LiDAR | 周囲の3D形状計測。自己位置推定・障害物回避。G1に標準搭載 | ○(移動が目的なら) |
| 力覚・トルク・接触センサー | 力加減の計測。「どれくらいの力で持つか」の学習に | ○~△ |
| マイク | 音声指示・作業音の記録 | △ |
| 遠隔操作用デバイス | VRヘッドセット等。テレオペ収集・操縦に使用 | ○(テレオペ収集なら◎) |
| ネットワーク機器 | G1との通信は有線Ethernetが基本 | ◎(実機使用時) |
| 安全柵・非常停止・吊り下げ装置 | 転倒・暴走時の事故防止。吊り下げテストが実務の標準 | ◎(実機使用時) |
最低限は「実機+Ubuntu PC+GPU+安全装置」で始められます。見落とされがちなのが最後の安全装置で、数十kgのロボットが倒れれば人も機体も無事では済みません。G1が題材として扱いやすい理由の一つも、重量約35kgと、他の大型ヒューマノイドに比べて比較的小型・軽量である点にあります(ただしメーカーは十分な安全距離の確保を求めており、小型でも人が直接支える運用は想定しない方が安全です)。
この章の主な参考資料:Unitree公式サポートドキュメント/RealSense製品情報(2025年7月にIntelから独立。)
第5章 道具箱の中身 ⸺ 「学習の世界」と「実機の世界」をつなぐソフトウェア
ソフトウェアは大きく2つの世界に分かれます。GPU※の上で何日もかけてAIを鍛える学習の世界と、ロボットの中で数ミリ秒単位の判断を回す実機の世界です。前者は合宿所、後者は試合本番のスタジアム。両者をつなぐ代表的な橋の一つがONNX※という共通形式です。特にNVIDIA GPU/Jetsonを使う構成では、PyTorch→ONNX→TensorRTという流れがよく使われます。この構図を頭に入れて、主要な道具を見ていきます(記号は第4章と同じく、◎=どの開発でも必要、○=目的によって必要、△=なくても始められる、を表します)。
◆基盤・OS系
- Linux/Ubuntu:ロボット開発の標準OS。ROS 2・各社SDK・シミュレータはUbuntu前提が多い(◎)
- ROS 2※:ロボット用の共通ソフト基盤。単なる通信ツールではなく、その上でSLAM(地図作成と自己位置推定)・ナビゲーション・カメラ処理・アーム制御などのアプリが動く「ロボット界のOS」的存在。Windowsの上でExcelやChromeが動く関係に近い(○。ただし事実上の標準)
- メーカーSDK(G1ならUnitree SDK2):その機種専用の制御ライブラリ。関節を直接動かすLowレベル制御と「歩け」で動くHighレベル制御を提供。ROS 2が「メーカー横断の共通基盤」なのに対しSDKは「機種専用の直通電話」で、実務では併用が多い(◎実機を動かすなら)
- Git/GitHub・Docker:コードの入手・履歴管理と、環境を丸ごと持ち運ぶコンテナ技術。SDK類は必ずメーカー公式リポジトリから取得を(◎~○)
◆学習の世界
- Python:読みやすさを重視した汎用プログラミング言語。AI・データ分析・Web開発・業務自動化など幅広い分野で使われており、ロボット開発ではデータ処理から学習まで中心的な役割を担う(◎)
- C++:高速処理が求められる分野(ゲーム、組み込み機器、金融システム等)で広く使われる代表的な言語。ロボットでは毎秒数百回の実機制御ループなど、速度が命の場面で使われる(○)
- PyTorch:AI(ニューラルネットワーク=脳の神経回路を模した計算モデル)を作り訓練する標準フレームワーク(◎AI学習を行うなら)。CUDA※はその下でNVIDIA GPUを動かす基盤技術で、バージョンの組み合わせが初心者最初の壁(◎同上)
- Isaac Sim/Isaac Lab※:NVIDIA製の写実的シミュレータ(Sim)と、その上で数千体を並列訓練する学習フレームワーク(Lab)。Simが体育館、Labが併設のトレーニングジム(○)。なお、NVIDIA・Google DeepMind・Disney Researchが共同開発するオープンソース物理エンジンNewtonがIsaac Labに統合されつつあり、物理計算の部分ではMuJoCoと並ぶ選択肢になりつつある
- MuJoCo※:Google DeepMindが開発・保守するオープンソースの軽量・高精度物理エンジン(元はRoboti社のEmo Todorov氏が開発し、2021年にDeepMindが買収して無償公開)。映像は簡素だが物理計算が正確で研究の定番。カメラ入力のAIならIsaac、動作制御の研究ならMuJoCo、という使い分けが一般的(○)
- Gazebo:ROSと歴史を共にしたシミュレータ。Isaac/MuJoCoで代替されることが増えた(△)
- NVIDIA Isaac GR00T※:ヒューマノイド用の基盤モデル※(大量データで訓練済みのAI)と開発プラットフォーム。ゼロから教えず「仕上げ研修(ファインチューニング※)」だけで働く即戦力。モデルはN1(2025年3月)→N1.5(同5月)→N1.6(2025年9月発表・12月公開。推論用の視覚言語モデルCosmosReasonを統合し、移動と物体操作を同時に行う全身制御に対応)→N1.7(2026年3月のGTCで発表、同4月に商用ライセンス付きで早期アクセス開始)と更新されてきた。次世代のN2は、行動の結果を内部で予測してから動く「World Action Model(世界行動モデル)」型として2026年3月にプレビューされ、2026年末の提供が見込まれている(報道ベース)。G1との関係では、2026年5月にNVIDIAのGR00T-WholeBodyControlリポジトリで、G1をテレオペしてデータを収集→GR00T N1.7を微調整→全身制御コントローラSONICを介してG1実機へ展開する、というEnd-to-End VLAワークフローが公開された。SONICは、約288時間・14万件超の人間モーションをG1向けにリターゲティングしたデータセット(BONES-SEED)を用いて強化学習できる仕組みが公開されており、「モーキャプ→リターゲティング→強化学習」(後編第6章)と「テレオペ→VLA微調整」(後編第7章)が一つの機体で組み合わさった実例になっている。さらに2026年6月には、Jetson Thor搭載のオープンな参照機体「Isaac GR00T Reference Humanoid Robot」(機体はUnitree H2 Plus、2026年後半にUnitreeから提供予定)が発表され、G1向けの公式参照ワークフロー(シミュレーション先行でテレオペ収集→GR00T 1.7微調整→評価→Jetson Thor搭載のG1へ展開)も学習コースとして公開されている(△だが2026年トレンドの中心)
- LeRobot※:Hugging Face(AIモデル共有サイト運営企業)のオープンソースロボット学習基盤。テレオペ収集→データセット化→学習→評価→実機実行を一つの型で扱える一気通貫パッケージ。G1に公式対応しており、23/29自由度の両構成で、テレオペ→ロコマニピュレーション(移動しながらの作業)学習→MuJoCoシミュレーションでの検証までが公式ドキュメントで手順化されている。ROS 2、Isaac系、MuJoCoなどと並ぶ代表的な選択肢の一つ(○テレオペ型開発では中心)
◆実機の世界
- ONNX:学習済みAIの共通交換形式。「AIのPDF」。PyTorchで作ったモデルの出荷用梱包
- TensorRT※:ONNXモデルをNVIDIA GPU向けに最適化する高速化ツール。Jetsonを搭載したG1 EDU構成などで使われる代表的な高速化手段
- OpenCV:カメラ画像処理の定番ライブラリ(○カメラを使うなら)
- Blender/Unity:3Dデータの可視化・編集、テレオペUI等(△)
なお、似た言葉のシミュレーションとデジタルツイン※は別物です。前者は「仮想の練習場」(現実と一致しなくてよい)、後者は「実在する特定の現場を忠実にコピーし現実と連動させる双子」。開発ではまずシミュレーション、導入段階でデジタルツイン化、という順が一般的です。
この章の主な参考資料:ROS 2公式ドキュメント/NVIDIA Isaac公式/MuJoCo公式/LeRobot公式ドキュメント/NVIDIA Isaac GR00T GitHub/NVIDIA GTC 2026 オープンモデル発表/NVIDIA Isaac GR00T Reference Humanoid Robot発表/GR00T-WholeBodyControl/NVIDIA「Isaac GR00TとUnitree G1によるEnd-to-End開発」コース
シミュレーションと現実は、なぜずれる?
シミュレーション環境を整えても、そこで学んだ動作が実機でそのまま再現されるとは限りません。その背景にあるSim-to-Realギャップと、実世界データを組み合わせる意味は、第3弾で詳しく解説しています。
Sim-to-Realギャップと、人間動作データが果たす役割を読む(第3弾)
前編のまとめ
前編で見てきたことは4つに要約できます。フィジカルAIは現実世界で身体を持って動くAIであり、間違いが物理的な事故につながる⸺だからこそデータ・シミュレーション・安全の工程が重くなること(第1章)。開発は「材料の選択→加工→学習→検証→実機→ループ」という一本道を何周も回る営みであること。
学習データにはモーションキャプチャ、テレオペ、動画、合成データ、公開データ、実機ログなどがあり、別の出発点として報酬設計や既存の基盤モデルの利用もあること(第2~3章)。そして道具立ては「実機+Ubuntu+GPU+安全装置」を土台に、学習の世界と実機の世界をONNXなどの共通形式がつなぐこと(第4~5章)。
後編では、この先の道のり⸺データ加工、AI学習、Sim2Real(シミュレーションと現実のズレ)、実機⸺を扱い、あわせて開発チームの構成と業界の全体像にも触れます。
集めたデータは、どうロボットの動きになるのか?【後編へ】
データと開発の道具がそろったら、次はロボットに動作を身につけさせる工程です。後編では、人間の動きをロボット向けに変換するリターゲティング、AIの学習方法、シミュレーションと現実のズレへの対策、実機での検証までを解説します。
後編を読む|データ加工・AI学習から、実機でロボットが動くまで
前編の用語集(27語)
| # | 用語 | 説明 |
|---|---|---|
| 1 | フィジカルAI | 現実世界で身体(ロボット)を持って動くAI。見て・考えて・動く。 |
| 2 | ヒューマノイド | 人型ロボット。人間用の環境・道具をそのまま使えるのが利点。 |
| 3 | Unitree G1 | 中国Unitree社の小型ヒューマノイド。低価格と情報公開度から解説題材に適する。 |
| 4 | 自由度(DoF) | 独立して動かせる関節の数。多いほど器用だが制御は難しい。 |
| 5 | 基盤モデル | 大量データで事前訓練済みの汎用AI。少量データの微調整で使える。 |
| 6 | GR00T | NVIDIAのヒューマノイド用オープン基盤モデル・開発プラットフォーム。2026年9月時点の最新公開版はN1.7、次世代N2は2026年末提供予定。 |
| 7 | ファインチューニング | 基盤モデルを自社タスク向けに少量データで追加訓練すること。 |
| 8 | 強化学習 | 報酬(ご褒美)を頼りに試行錯誤で上達させるAI学習手法。 |
| 9 | 報酬設計 | 強化学習で「何が良い行動か」を点数ルールとして人間が定義する作業。 |
| 10 | 模倣学習 | 人間のお手本動作をまねるようにAIを訓練する手法。 |
| 11 | モーションキャプチャ | 人間の動きをセンサーで計測し数値化する技術・装置。 |
| 12 | 慣性式モーションキャプチャ | 体に付けた小型センサー(IMU)で計測する方式。現場計測が可能。 |
| 13 | 光学式モーションキャプチャ | 多数のカメラとマーカーで計測する方式。高精度だがスタジオが必要。 |
| 14 | IMU | 慣性計測装置。加速度とジャイロで動きを検出する小型センサー。 |
| 15 | テレオペレーション | 人間がロボットを遠隔操作すること。操作ログは有力な学習データになる。 |
| 16 | リターゲティング | 人間の動きを、体格・関節数の違うロボット用に変換する処理(後編・第6章)。 |
| 17 | SDK | ソフトウェア開発キット。メーカーが提供する開発用の部品・API集。 |
| 18 | ROS 2 | ロボット用の共通ソフト基盤。「ロボット界のOS」的存在。 |
| 19 | DDS | リアルタイムデータ配信の通信規格。多くの最新ロボットの「神経系」。 |
| 20 | LeRobot | Hugging Faceのロボット学習基盤。収集から実機実行まで一気通貫。 |
| 21 | Isaac Sim/Isaac Lab | NVIDIA製シミュレータと、その上で動くロボット学習フレームワーク。 |
| 22 | MuJoCo | Google DeepMindが開発・保守する軽量・高精度物理エンジン(元Roboti社製)。研究の定番。 |
| 23 | シミュレーション | 仮想空間でロボットを動かすこと。安全・高速・低コストに試行できる。 |
| 24 | デジタルツイン | 実在の現場を忠実に再現し、現実と連動する仮想空間。 |
| 25 | GPU/CUDA | AI計算に適した高速演算チップと、それを動かすNVIDIAの基盤技術。 |
| 26 | ONNX/TensorRT | 学習済みAIの共通交換形式と、GPU上で実行を高速化するツール。 |
| 27 | Jetson | NVIDIAの小型AIコンピュータ。ロボットに内蔵されAIの実行を担う(G1 EDUは構成によりOrin NX等を搭載。2025年に上位のJetson Thorが登場)。 |
※本記事の製品仕様・価格は2026年9月時点の公開情報に基づきます。最新情報は各公式サイトをご確認ください。