2026年9月9日(水)~11日(金)の3日間、幕張メッセで開催された「ファクトリーイノベーション Week [秋] ロボデックス」に出展しました。
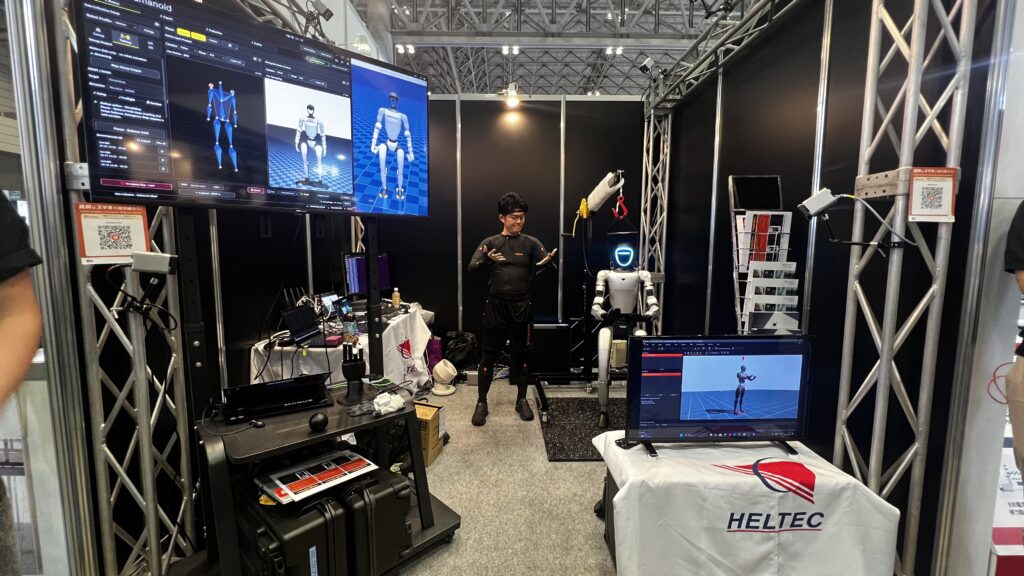
今回のHELTECブースでは、人の身体や手指の動きを計測し、ヒューマノイドロボットのテレオペレーションや模倣学習に活用するモーションキャプチャ技術と、取得したデータをロボット開発につなげるソリューションを紹介しました。展示・実演は次の3点です。
- Xsens Link+Xsens Humanoid × ROBODEV(presented by MACNICA)× Unitree G1によるリアルタイムテレオペレーション
- XERO Humanoidによるリターゲット・シミュレーション・学習用データ出力イメージの展示
- MANUS MetaGlove Pro × RobotEraロボットハンドによるテレオペレーション
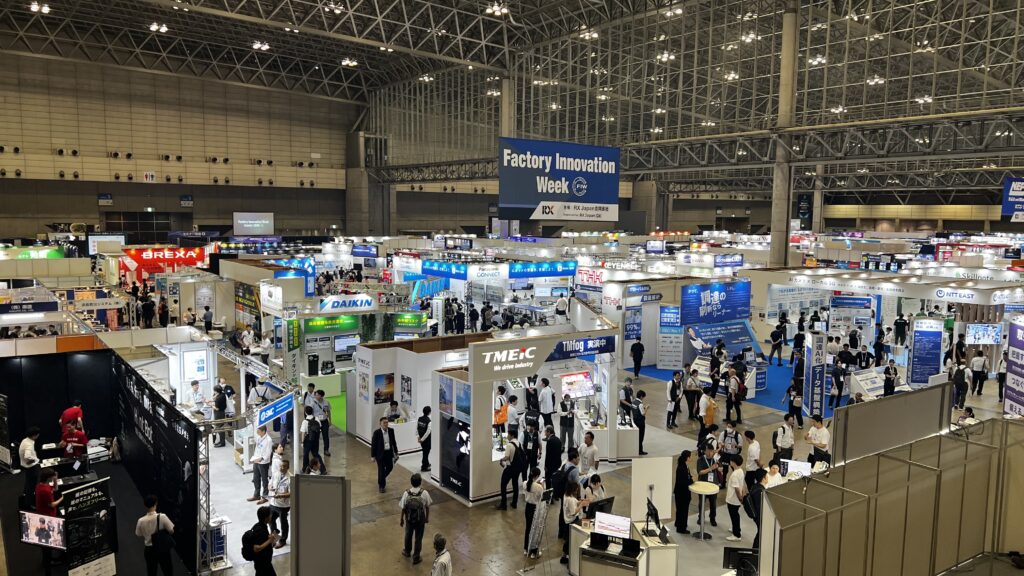
3日間を通して多くの方にブースへお越しいただき、デモンストレーションの際にはブース前に人だかりができる場面も。さらに、来場者との会話からは「ヒューマノイドロボットをどう動かすか」だけではなく、「取得したモーションデータをどのように学習へ活用するのか」「実機やシミュレーション環境とどう接続するのか」といった、より具体的な研究開発・運用フェーズへの関心の高まりが見えてきました。
ファクトリーイノベーション Week [秋] 2026について
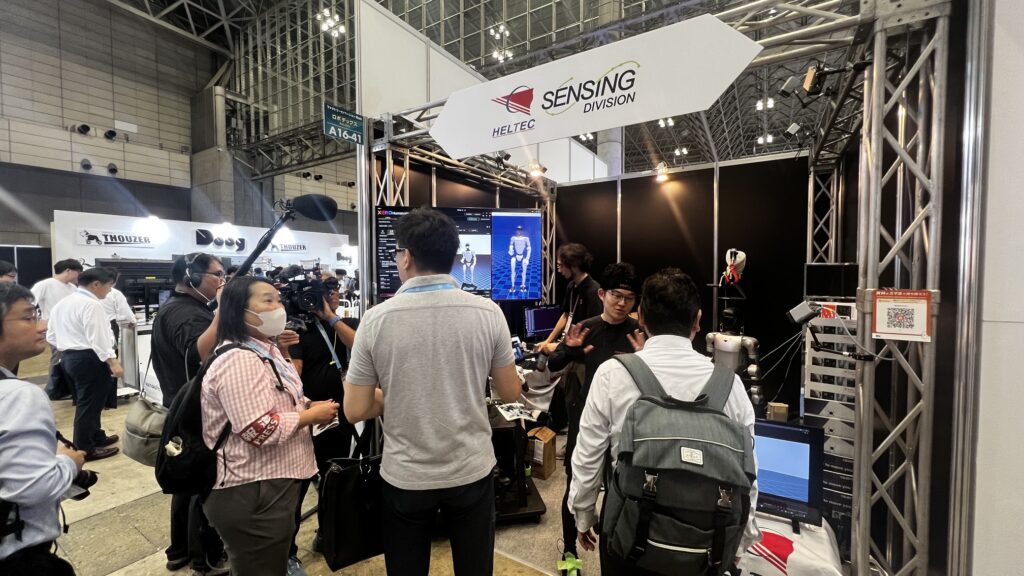
「ファクトリーイノベーション Week」は、製造業が直面するさまざまな課題の解決をテーマとした展示会です。会場には、生産・製造現場の効率化を支援するロボットやDXソリューションなどが多数出展。3日間で33,925人が来場し、会場内は多くの来場者で賑わいました。 HELTECは幕張メッセ 第3ホール「A16-41」にブースを構え、ヒューマノイドロボットの学習におけるモーションキャプチャの活用を中心に展示を行いました。
Xsens Link+Xsens Humanoid × ROBODEV × Unitree G1によるリアルタイムテレオペレーション
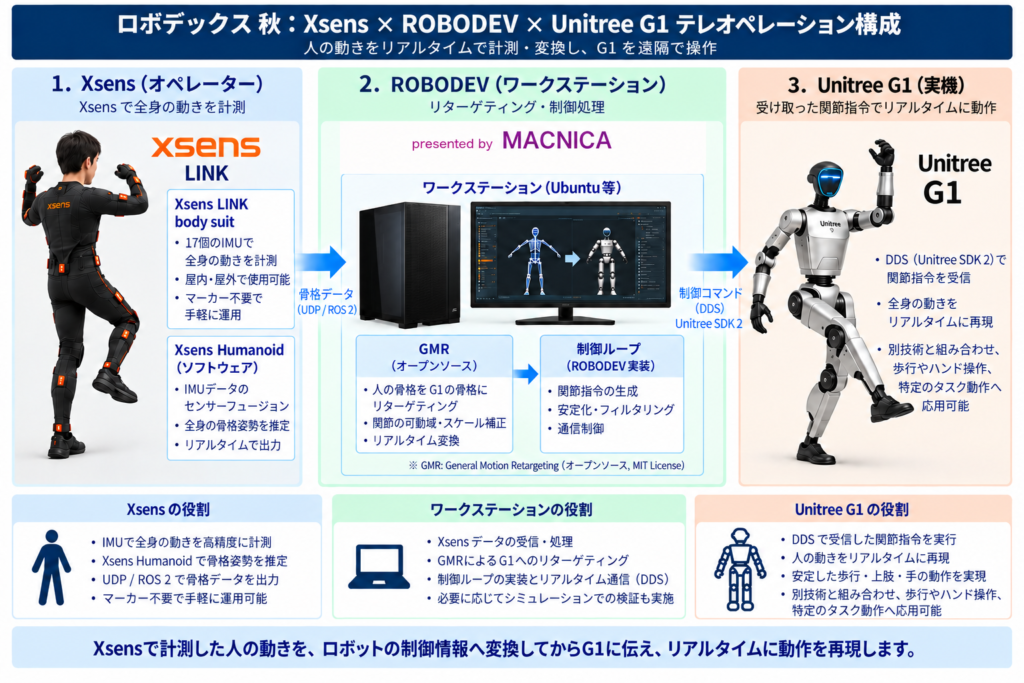
今回、特に多くの注目を集めたのが、慣性センサー式モーションキャプチャ「Xsens Link(モーションキャプチャシステム)+Xsens Humanoid(ソフトウェア)」、を活用したヒューマノイドロボット「Unitree G1」のリアルタイムテレオペレーションです。
Xsens Linkで計測した人の動きをXsens Humanoidで骨格データとして出力し、ROBODEV(presented by MACNICA)のワークステーション上でUnitree G1に合わせてリターゲティング・制御処理を行い、実機へ伝達するリアルタイムテレオペレーションを実演しました。
当初はUnitree G1のバッテリーを考慮し、1日5回・各30分程度の実演を予定していましたが、想定を上回る反響をいただき、状況に応じて稼働時間を延長。バッテリーの稼働限界近くまでデモンストレーションを行う場面もありました。
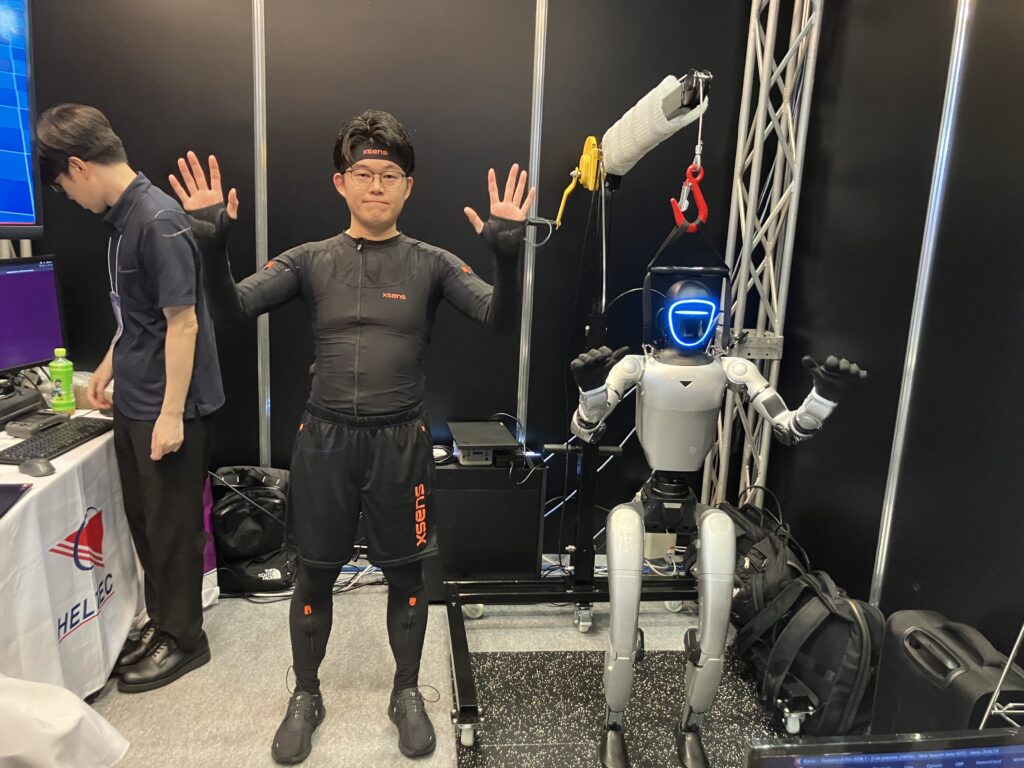
特にセミナー終了後には多くの方がブースを訪れ、実際に動くG1を前に足を止め、説明を聞いたり資料を持ち帰ったりする姿が見られました。
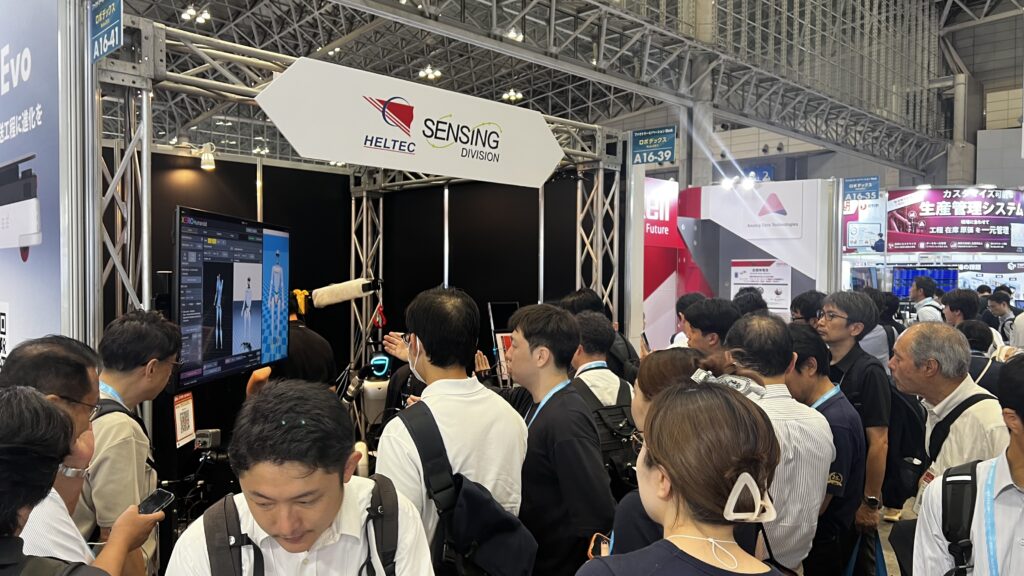
来場者の関心は「動かす」から「どう学習させるか」へ
今回の展示で特徴的だったのが、来場者から非常に具体的な質問が数多く寄せられたことです。
例えば、
「ロボットに特定の動作をさせたい場合、その動作だけをモーションキャプチャすればよいのか?」
「どの程度の教師データを用意すれば、自律的に動くヒューマノイドロボットを開発できるのか?」
「取得したモーションデータの“良し悪し”は、どのように判断するのか?」
「人間とロボットでは関節自由度や可動域、重心位置が異なるが、人間のモーションデータを学習させることにどのような意味があるのか?」
など、教師データ(模倣学習などに活用する人の動作データ)の量や質、その活用方法に関する質問が多く寄せられました。
これは、ヒューマノイドロボットへの関心が「どのようなロボットなのか」「どこまで動くのか」という段階から、「自社で実際に開発・活用するには何が必要なのか」という、より具体的なフェーズへ進みつつあることを示していると考えられます。
モーションキャプチャデータを、どうロボットの動きにつなげるのか
ヒューマノイドロボットと人間では、身体の構造が同じとは限りません。関節の数や可動域、重心位置なども異なるため、人のモーションデータをそのままロボットへ適用すればよいというわけではありません。
そこで重要になるのが、人の動作をロボットの身体構造に合わせて変換する「リターゲット」や、シミュレーションを活用した検証です。
今回の展示でも、
「リターゲットはどのタイミングで行われるのか?」
「Isaac SimとMuJoCoはどのように使い分けるのか?」
「BVHなどで出力したモーションデータを、Isaac SimやMuJoCoへどのように投入するのか?」
といった技術的な質問が寄せられました。
さらに、ROS2のTopic構成や時刻同期、通信遅延、実機テレオペレーションや模倣学習との接続など、実際のシステム構築を想定した相談もありました。モーションキャプチャによって人の動きを「取得する」ことは、ヒューマノイド開発の入口のひとつです。
そこから、取得したデータをロボットへ適した形に変換し、シミュレーションで検証し、さらに実機や機械学習へつなげていく。その一連のデータパイプラインをどのように構築するかが、今後ますます重要になると考えられます。
XERO Humanoidで見る、ヒューマノイド開発のワークフロー
ブースでは、XEROmotionの「XERO Humanoid」もご紹介しました。
XERO Humanoidは、人のモーションデータをロボットの関節構造へ適用する「リターゲット」をはじめ、簡易的なシミュレーションや教師データとしての出力、モーションデータの出力など、ヒューマノイド開発のワークフローを支援するソフトウェアです。
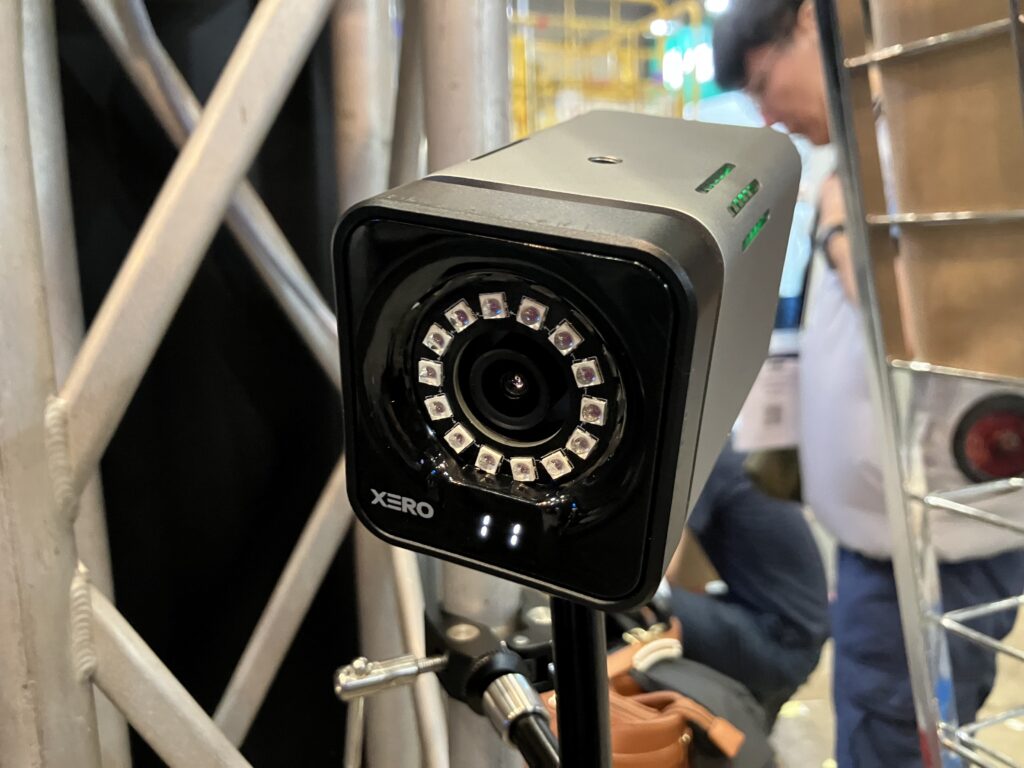
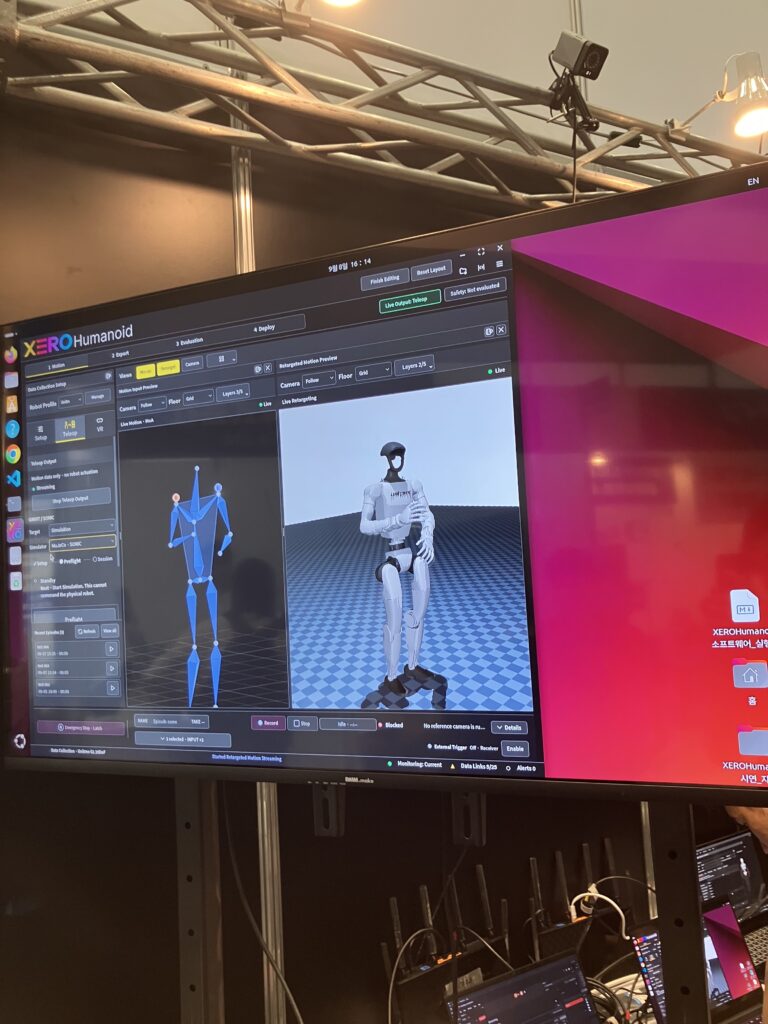
来場者からは、
「リターゲットとは何か?」
「なぜシミュレーションを行う必要があるのか?」
「XERO Humanoidでは具体的に何ができるのか?」
といった基本的な質問に加え、実際の研究開発環境との連携を想定した質問も寄せられました。ヒューマノイドロボットに関心を持つ方が増える一方、その学習や開発がどのような工程で行われるのかは、まだ広く知られているとは言えません。
今回の展示では、モーションキャプチャによる人の動きの取得から、リターゲット、シミュレーション、教師データの生成まで、ヒューマノイドロボットを動かすための一連の流れをご紹介しました。
MANUS MetaGlove Proによるロボットハンドのテレオペレーション
さらに、MANUSの「MetaGlove Pro」を使ったロボットハンドのテレオペレーションも実施しました。触覚センサーを搭載したRobotEraのロボットハンドをMetaGlove Proで操作し、人の手指の動きとロボットハンドの動作を連動させました。
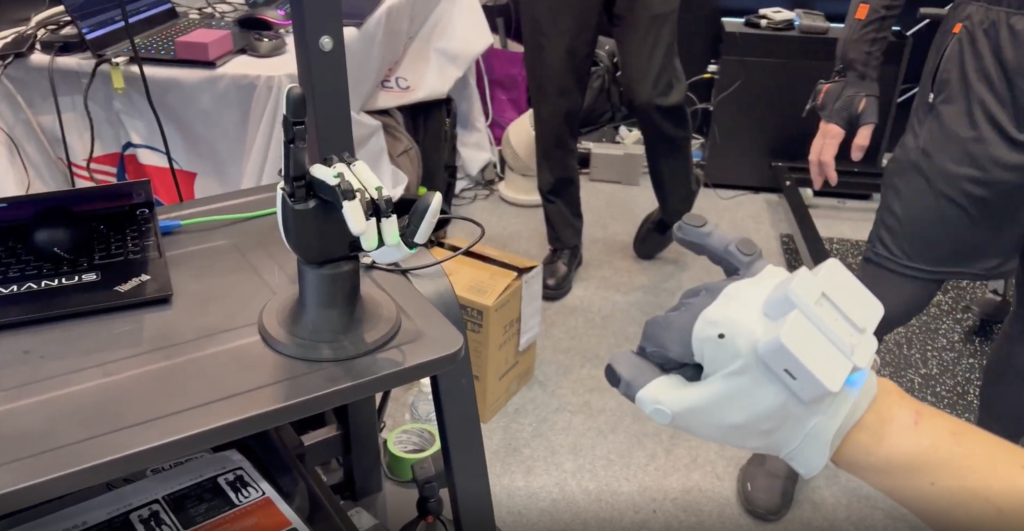
実際のデモを見た来場者からは、動作精度への驚きとともに、
「別のロボットハンドでも使用できるのか?」
「何自由度まで取得できるのか?」
「ヒューマノイドロボットの手にも活用できるのか?」
など、具体的な活用を想定した質問も多くいただきました。
MetaGlove Proは25DoFのハンドトラッキングに対応しており、SDKによる調整を行うことでさまざまなロボットハンドへの応用が考えられます。
ヒューマノイドロボットの全身動作だけでなく、手指の精細な動作をどのように取得・活用するかという点でも、多くの方に関心を持っていただく展示となりました。
※ロボットハンドの実機展示はメーカーのデモスケジュールの都合により初日のみ実施しました。
「フィジカルAI時代のヒューマノイド学習最前線」をテーマにセミナーへ登壇
展示に加えて、会期初日・2日目の14時からは、弊社常務取締役 久保卓也が「フィジカルAI時代のヒューマノイド学習最前線」をテーマとしたセミナーにも登壇しました。
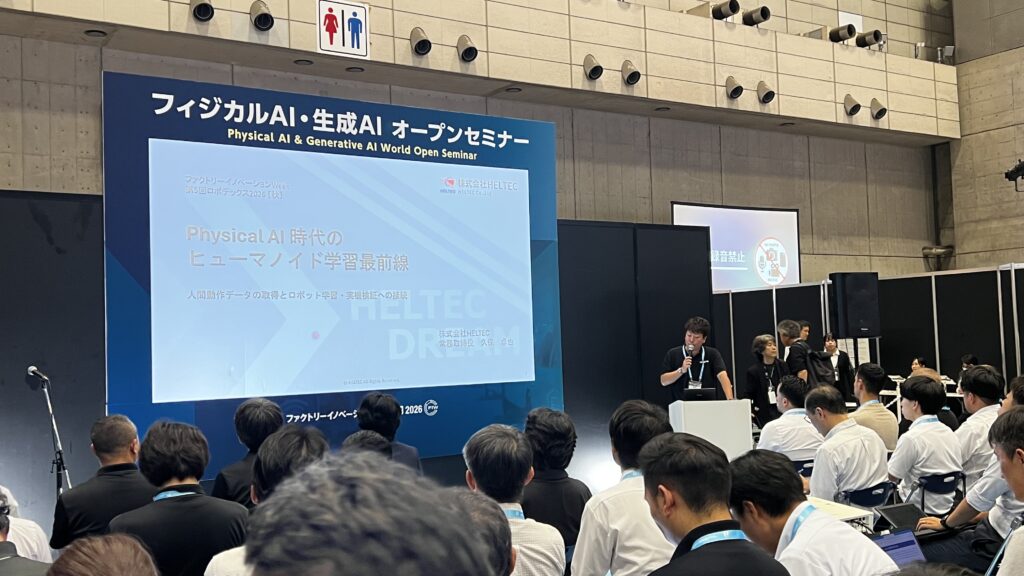
会場に用意された66席を大きく上回り、2日間で約300名の方々にお集まりいただきました。スライドが切り替わるたびに多くの方が写真を撮るなど、フィジカルAIやヒューマノイドロボットの学習技術に対する関心の高さがうかがえました。
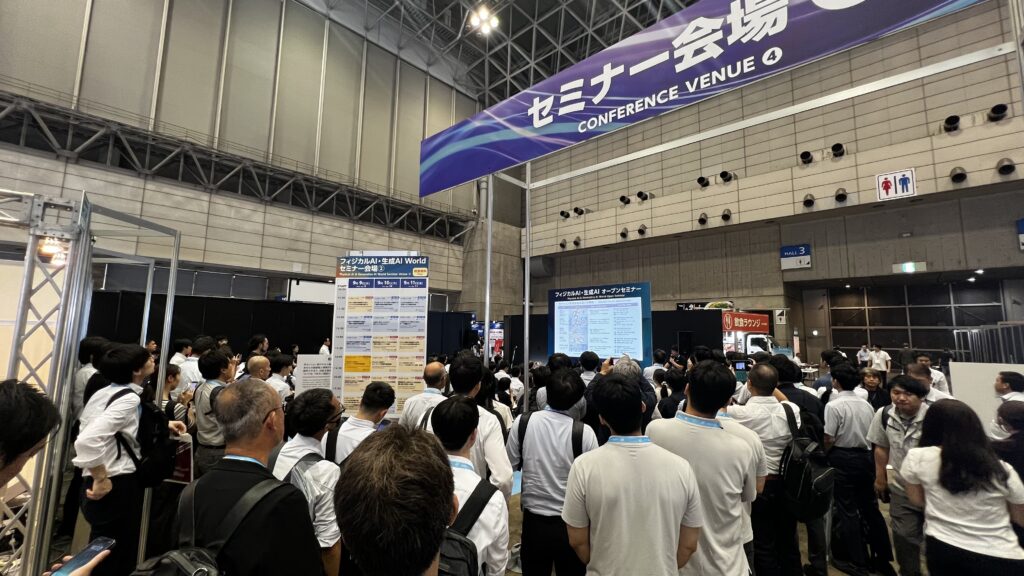
セミナー終了後にはHELTECブースを訪れる方も増え、G1のリアルタイムテレオペレーションや各展示について、より具体的な質問をいただきました。「セミナーで技術の背景を知り、ブースで実際の動きを見る」という流れが生まれたことも、今回の展示会における大きな成果のひとつです。
展示会を通して見えてきた、ヒューマノイド開発現場のニーズ
3日間の展示を通じて見えてきたのは、ヒューマノイドロボットやフィジカルAIそのものへの関心だけではありません。すでにヒューマノイドロボットを所有している企業からは、実機側の設定方法やモーションキャプチャとの接続についての相談が寄せられました。
また、研究開発に取り組む企業からは、ROS2との連携、Isaac Sim/MuJoCoを用いたシミュレーション、モーションデータの品質評価、必要な教師データ量など、実際の開発プロセスを想定した質問もありました。
さらに、
「モーションキャプチャ機器を導入した後、ロボット側の設定まで含めて支援してもらえるのか?」
という相談も寄せられています。
こうした声からは、モーションキャプチャ機器単体へのニーズだけでなく、データ取得からシミュレーション、ロボットへの接続・活用までを含めた支援への期待もうかがえます。
モーションキャプチャから、ヒューマノイドロボットの未来へ
ヒューマノイドロボットやフィジカルAIの研究開発では、ロボット本体だけでなく、「どのように人の動きを取得するか」「取得したデータをどのように学習へ活用するか」「シミュレーションや実機へどのようにつなげるか」という一連のプロセスが重要になります。
今回、実際に来場者の皆さまとお話しする中でも、教師データの量や品質、リターゲット、ROS2、Isaac Sim/MuJoCoとの連携など、モーションデータ取得後の具体的な活用方法について多くの質問・要望をいただきました。これらは、ヒューマノイドロボットの研究開発がより実践的なフェーズへ進む中で、今後さらに重要になるテーマだと考えています。
今回の展示では、Xsensによる人の動きの取得、XEROMOTIONによるリターゲットやシミュレーション、MANUSによる手指のモーションキャプチャ、そして株式会社マクニカの協力によるROBODEV・Unitree G1を用いた実機デモンストレーションと、それぞれの技術やソリューションを組み合わせることで、モーションデータの取得からヒューマノイドロボットへの活用までを、より具体的な形でご紹介することができました。
HELTECでは、これまでモーションキャプチャをはじめとしたセンシング技術を通じて培ってきた知見を活かし、人の動きを取得するだけでなく、そのデータをヒューマノイドロボットの研究開発にどうつなげていくかという視点から、今後も新たなソリューションの可能性を追求してまいります。
今回の展示にあたり、来日いただいたXEROMOTION、Xsens、MANUSの皆さま、そしてROBODEV・Unitree G1の提供およびオペレーションにご協力いただいた株式会社マクニカの皆さまに、改めて御礼申し上げます。各社の技術と知見が一つの展示としてつながったことは、ヒューマノイドロボット開発におけるモーションキャプチャの可能性を、より具体的にお伝えする貴重な機会となりました。
ヒューマノイド/モーションキャプチャに関するお問い合わせ
用途・予算に応じた最適なシステム選定から、デモ機のお試しまでサポートいたします。